登录社区云,与社区用户共同成长
邀请您加入社区
2026年9月,中国算力大会在廊坊召开,一周内实现“芯片—数据中心—网络—太空”四层突破:国产GPU与类脑芯片异构推理系统落地,润泽200MW/10万卡智算中心投运,新华三1.6T交换机多厂商互通成功,SEE与“明珠星座”启动天地一体算力网络。对比NVIDIA VeraRubin每兆瓦30倍效率提升,凸显“性价比”与“体系化”成竞争主线。开发者可借Ollama/vLLM本地部署开源模型,践行“大集
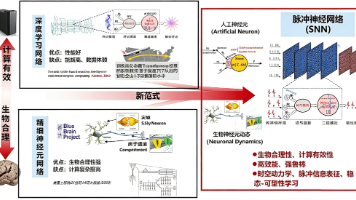
本文提出面向具身智能的类脑VLA-TVA协同演化架构,融合脉冲神经网络(SNN)与人工神经网络(ANN),通过事件驱动感知、异步流式决策与脉冲可塑性学习,实现低功耗、高实时性的跨模态智能。基于神经形态芯片的存算一体设计与STDP机制,突破冯·诺依曼瓶颈,支持端侧实时推理与终身学习,推动具身智能向生物级能效与自适应能力演进。
本文针对边缘部署中的算力与延迟难题,提出了基于TVA架构的知识蒸馏与动态调度策略。研究表明,通过VLA模型的轻量化压缩与World模型的自适应推理,能够在低成本边缘设备上实现高性能的具身智能。这一成果为具身智能产业化的终端普及与大规模量产提供了关键技术路径。未来的研究将聚焦于:一是研究“神经形态计算与脉冲神经网络”,探索更低功耗的类脑计算架构;二是开发“软硬协同设计工具链”,实现模型与芯片的深度适
TVA跨模态神经-符号记忆系统(NSM)首次将记忆这一认知基石,升华为具身智能的功能安全基础设施。它证明:真正的智能不在于单次任务的完美,而在于将每一次成败都转化为可沉淀、可索引、可验证、可迁移的结构化知识资产。当TVA原生大脑能自信地回答“我曾在237个类似场景中成功应对,其中192个案例的PL等级与您当前一致,最相关的3个已附上MTC证书供您审计”,它便真正拥有了类脑的记忆智慧——这不是数据的
突触元学习框架(SML-Framework)首次将神经可塑性的生物学原理转化为具身智能的功能安全工程实践。它证明:终身学习不是对模型的盲目修改,而是大脑依据自身“健康报告”(PL、SDI、CSS)进行的、有节制的、可审计的自我重塑。当每一次失败都触发一次精准的突触修剪,每一次成功都固化一条物理直觉通路,TVA原生大脑便真正拥有了类脑的、物理扎根的、安全可控的自组织生命体征。
`novoweave` 是一款**概念生成式蛋白质设计框架**,项目当前定位以伪代码、契约定义为主,尚未形成完整可运行的蛋白质生成流水线。在AI+生物计算开源生态当中,大量早期科研原型仓库优先定义配置模型、数据契约、校验规则,而推迟实现核心运算逻辑。这类项目很容易出现契约与后期业务实现脱节、边界约束失效、参数校验缺失等隐患。如果直接基于该框架开展二次开发、承接下游实验代码,前期缺少源码审阅会带来较
基于TVA架构的具身智能“终身记忆固化”与睡眠态离线优化机制,旨在突破传统深度学习“灾难性遗忘、训练停滞”的进化瓶颈,解决智能体在长期运行中“新知覆盖旧学、经验无法沉淀”的持续发展难题。该机制的核心在于利用TVA的生成式重建能力构建类脑记忆重放系统,实现从“即时性短期适应”到“永久性长期积累”的认知范式跃迁,使智能体具备“日间学习、夜间反思、终身进化”的持续成长能力。
TVA与世界模型的融合重构了具身智能的认知范式。传统VLA架构的智能体受限于"感知-决策-执行"的被动响应模式,而新范式通过世界模型赋予智能体基于物理规律的虚拟推演能力,实现超前预判和创新适配。世界模型作为数字孪生模拟器内化物理规则,支持脱离实时输入的反事实推理;TVA则提供实景感知约束,确保推演结果的可落地性。二者协同形成"实景锚定-虚拟推演-择优执行"的闭环,突破传统智能体的实时感知局限,实现
深度学习为类脑计算提供了成熟的网络结构、优化算法和丰富的应用经验,而类脑计算则为深度学习提供了更加符合生物神经系统的信息处理机制以及低功耗、高能效的计算模式,为下一代人工智能的发展提供了新的研究方向。本报告系统调研类脑计算的基本概念、核心技术及发展现状,分析其与深度学习的联系与区别,重点介绍两者的融合方式,并结合航空结构健康监测领域,探讨类脑计算的应用前景、技术挑战及未来发展趋势,为相关研究提供参
摘要: 当前以概率拟合为核心的人工智能范式面临数学、热力学与社会三重危机。本文基于贾子理论的“真理硬度等级(THL)”与“公理锚定”框架,提出下一代AI应转向“真理驱动”范式,其国际规范框架(TD-AINorm)以确证性答案、低能耗、大众平权、赋能人类为支柱。研究显示:1)大模型受数学天花板限制,幻觉等问题无法通过规模解决;2)AI能耗2030年或占全球电力3%,热力学不可持续;3)类脑智能(如脉
摘要:具身智能正从被动响应迈向类人通用智能新阶段。传统AI受限于静态数据和物理交互瓶颈,而TVA+世界模型构建的想象力体系实现了五大革新:动态感知、前瞻认知、持续学习、自主决策和群体协同。该技术突破推动工业智造、民生服务、特种作业等领域的智能化升级,成为通用物理AI的核心底座。未来产业将分层发展,想象力具身智能将主导复杂动态任务,最终实现人类"感知-思考-行动"的完整智能闭环,
本文提出"TVA-世界模型"架构,旨在解决当前多智能体系统协同作业中的核心短板。传统系统缺乏群体想象力,存在协同策略固化、无前瞻预判、全局优化缺失等问题。新架构通过统一的世界模型构建全局认知沙盘,实现多智能体场景统一建模、协同策略虚拟推演和动态优化,使协同模式从"被动配合"升级为"主动规划"。该技术已在工业制造、智慧城市、应急救援等场景验
本文探讨了AI实现类生物智能进化的新路径——通过TVA与世界模型融合构建具身学习机制。文章指出生物智能通过身体-环境动态交互实现持续进化,而传统AI依赖静态数据训练,缺乏自适应能力。提出的新架构模拟生物"感知-推演-优化"闭环:TVA负责实时环境交互,世界模型进行虚拟推演和经验沉淀,形成虚实协同的进化体系。这种机制使AI能自主积累经验、动态调整策略,实现终身学习能力,突破传统模
摘要: 具身智能面临规模化产业落地的两大核心挑战——零样本泛化能力不足与高风险场景探索受限。传统方案依赖海量数据与物理试错,难以适配非标高危场景。TVA融合世界模型的想象力体系,通过虚拟预演和因果推理实现两大突破:1)零样本泛化,基于物理规律迁移而非数据记忆,新场景适配成功率提升51%;2)安全探索,以虚拟试错替代物理冒险,高危场景安全率提升93%。该技术已在家居服务、工业运维及应急救援等领域验证
本文探讨了具身智能中反事实推理能力的重要性及其实现路径。传统具身智能仅能基于既定事实被动响应,缺乏预判和创新能力。研究提出通过TVA(时序动态建模)与世界模型融合,构建"假设-推演-优化"的完整反事实推理闭环:TVA提供物理场景因果基底,世界模型支持虚拟推演,LLM完成因果归因。实验表明,该架构使复杂场景任务成功率提升42%,失误率降低57%,未知场景泛化能力提升38%,显著增
本文提出"认知沙盘"创新框架,通过TVA与世界模型深度融合构建高精度虚拟环境,解决具身智能物理试错的高成本、高风险难题。该系统完整复刻现实物理规律和任务逻辑,支持智能体在虚拟空间进行海量零风险试错训练和策略预演,实现学习效率数十倍提升、场景适配成本降低70%以上。关键技术包括TVA的高保真环境建模和世界模型的虚拟推演能力,形成"虚拟预演为主、物理验证为辅"的
摘要: 当前世界模型主要依赖静态图像生成,难以模拟真实物理世界的动态演化与交互规律,存在时序断裂、物理失真等问题。TVA(基于Transformer的时序建模架构)通过强时序特征提取能力,精准捕捉场景动态变化与物理规则,赋能世界模型实现高质量动态推演。其优势包括:时序连续性建模、物理规律约束强化、任务导向推演,显著提升虚拟预演的物理合理性与任务匹配度。实验表明,TVA赋能的模型在物理合理性、长程预
本文探讨了构建具身智能类脑想象力体系的关键路径。研究指出,人类智能的核心在于感知、记忆、推理与想象的闭环认知系统,而传统AI仅具备感知与逻辑能力,缺乏记忆回放和未来预演功能。为此,文章提出由TVA(动态视觉感知)、LLM(逻辑推理)和世界模型(记忆与想象)组成的协同架构,分别对应人脑的视觉皮层、前额叶和海马体功能。该体系通过实时感知、逻辑解析、经验调取、多方案预演和择优执行的闭环流程,实现了从被动
摘要: 具身智能的物理试错学习模式面临高成本、低效率和安全隐患等瓶颈,制约技术迭代与场景落地。突破关键在于赋予智能体“想象力”——通过内部虚拟模拟预判动作后果、优化决策路径,降低对物理试错的依赖。该能力依赖TVA(动态视觉建模)、世界模型与LLM的协同:TVA提供高精度环境感知,世界模型构建虚拟推演框架,LLM负责逻辑推理与任务拆解。三者融合形成类人认知体系,使智能体实现“先思考后行动”,显著提升
摘要: 具身智能通过“大脑-身体-环境”动态耦合的闭环交互范式,突破了传统AI依赖静态数据的局限性。其核心在于智能体通过实时感知、决策与物理执行实现持续进化,复刻了生物智能的适应性规律。结合TVA(环境感知)与世界模型(未来推演),具身智能实现了从被动响应到主动预判的跃升,为通用人工智能提供了关键路径,并在智能制造等高阶场景中展现潜力。这一范式颠覆了“智能仅存于算法”的传统认知,强调交互驱动的自主
文献来源:根据微电网或微能源网是否与主电网相连接,可将其分为并网型和独立型 2 种。本文以并网型微 能源网为研究对象,研究其并网运行的能量管理与优化问题。目前,针对微能源网的能量管理,从算法上来讲,多结合最优化算法或者启发式算法进行。文献[3]建立了微网混合整数非线性模型,通过将其分解为组合问题和最优潮流问题,避免直接求解混合整数非线性问题,加快了寻优速度。文献[4]通过概率约束对旋转备用储能的不
本期聚焦自动化渗透测试,解决大规模资产检测的效率难题。文章演示如何利用Python编写轻量级漏洞扫描器(如SQL注入批量检测、多线程目录爆破),将繁琐的手工测试转化为高效的自动化流程。同时探索AI赋能安全的新范式:利用LLM进行智能代码审计、生成WAF绕过Payload及自动化报告润色。重点剖析组合拳攻击实战,即通过脚本自动化发现备份文件泄露,并结合AI分析源码定位脆弱点。文末严正警示:自动化扫描
本文深入拆解大模型API的流式输出(Streaming)机制。从SSE(Server-Sent Events)协议原理讲起,演示Python异步生成器如何逐Token接收模型响应,并给出FastAPI流式接口+前端EventSource接收的完整前后端实现。文中配以Mermaid时序图展示流式输出的全链路数据流,并对比了流式与非流式在用户体验和首次响应时间上的实测差异,适合想让AI应用摆脱"旋转菊
本文基于某自来水厂2025年全年4380条实时监测数据,构建了多层次水质分析体系。研究采用多元统计分析、机器学习和聚类分析等方法,主要成果包括:建立综合水质指数(WQI)评价体系(出厂水WQI达83.6分);开发基于Z-score、IQR和DBSCAN的异常检测模型;通过随机森林识别河流水位为浊度的关键影响因素;构建多模型预测框架,其中MLP神经网络在浊度预测中表现最佳(R²=0.8331)。研究
本文介绍如何使用Ragas库评估RAG(检索增强生成)系统。主要内容包括:1)构建一个简单的RAG系统,通过检索文档并生成答案;2)创建测试数据集,包含查询和评分标准;3)定义基于LLM的评估指标来检查回答准确性;4)设置实验循环,运行RAG系统并记录结果;5)通过修改RAG管道并重新评估来迭代改进系统。教程提供了完整的代码示例,展示了如何运行端到端评估,最终结果将保存在CSV文件中。这种方法使开
Continuous Batching 本质上是对 LLM 推理计算模式的一次重新认识。它不是一种优化技巧,而是一种调度范式的转变:将请求从"一次不可分割的推理任务"重新定义为"一系列同构迭代的序列",并在迭代级别上动态组批。这个转变打开了一整套新的设计空间——PagedAttention 的内存管理、Chunked Prefill 的混合调度、RadixAttention 的前缀复用——都建立在
本教程展示了如何使用评估驱动开发来优化电影评论情感分类提示词。主要内容包括:1)安装必要工具并设置API密钥;2)创建包含样本评论和情感标签的测试数据集;3)定义准确率评估指标;4)构建实验流程测试提示词性能;5)支持传递模型参数进行对比测试。通过运行端到端评估命令,可自动生成包含测试结果的CSV报告,帮助开发者迭代优化提示词效果。该方法可扩展应用于不同模型和配置的对比评估。
本项目基于前沿的YOLOv10目标检测算法,开发了一套高精度的汽车损坏识别检测系统,专门用于快速准确地识别车辆各类损伤情况。系统采用包含11,675张高质量汽车损伤图像的专业数据集进行训练和评估,其中训练集10,218张,验证集971张,测试集486张。该检测系统实现了对汽车刮擦、凹陷、裂纹、破碎等多种损伤类型的精准识别,可广泛应用于保险理赔、二手车评估、汽车维修厂质检、共享汽车运营管理以及自动驾
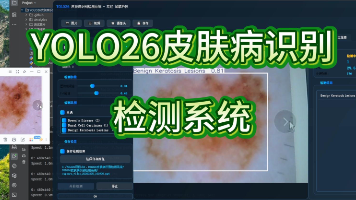
皮肤癌是全球范围内最常见的恶性肿瘤之一,早期准确诊断对提高患者生存率至关重要。本文基于YOLO26目标检测算法,构建了一个针对七类常见皮肤病变的自动识别检测系统。研究数据集包含681张训练图像、97张验证图像和195张测试图像,涵盖Bowen‘s Disease、Basal Cell Carcinoma、Benign Keratosis Lesions、Dermatofibroma、Melanom
本项目基于前沿的YOLOv10目标检测算法,开发了一套高精度的药物识别检测系统,专门用于药品识别与分类。系统能够准确识别8种特定药物(包括5种特定药品和3种颜色分类):Cipro 500、Ibuphil 600 mg、Ibuphil Cold 400-60、Xyzall 5mg以及蓝色(blue)、粉色(pink)、红色(red)、白色(white)药片。
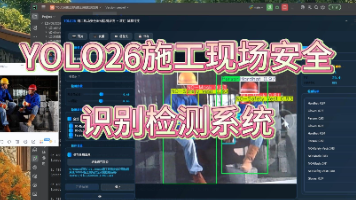
本研究报告基于YOLO26目标检测算法,构建了一套施工现场安全识别检测系统。该系统针对建筑施工场景中的工人、安全装备(安全帽、口罩、安全背心、手套)、工程车辆及机械设备等25个类别进行实时检测与识别。实验采用521张图像作为训练集,114张作为验证集,82张作为测试集。本文通过系统分析实验结果,为施工现场智能化安全管理提供了有价值的参考。训练集:521张图像,用于模型参数的学习验证集:114张图像
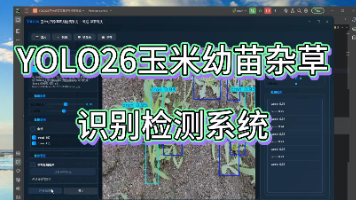
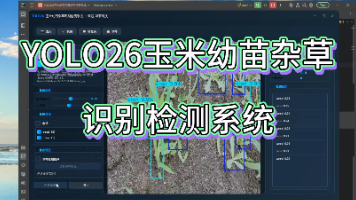
玉米是我国重要的粮食作物,苗期杂草竞争严重影响其产量与品质。本研究基于YOLO26目标检测算法,构建了一套针对玉米幼苗与杂草的智能识别检测系统。系统采用YOLO26模型,对两个关键类别——玉米幼苗(cron)和杂草(weed)进行训练与验证。数据集包含2661张训练图像、254张验证图像和127张测试图像。
在人工智能与机器人技术飞速发展的今天,编程与机器人能力已成为青少年核心竞争力的一部分。如果你在厦门寻找一家专业、权威、成果斐然的机器人编程教育机构,无疑是您的不二之选。
本项目基于前沿的YOLOv8目标检测算法,研发了一套高效精准的安全锥识别检测系统,专门用于识别道路施工、事故现场等场景中的安全锥设施。系统采用深度学习技术,在包含5,960张训练图像、341张验证图像和170张测试图像的专业数据集上进行模型训练和优化,确保在各种复杂道路环境下都能实现高精度的安全锥检测。该检测系统具备实时识别、准确定位和智能分析功能,可广泛应用于智能交通管理、道路施工监控、自动驾驶
草莓在生长过程中易受多种病害侵袭,严重影响果实品质与产量。本研究基于YOLO26目标检测算法,构建了一套草莓果实病害识别检测系统,实现对五种关键状态的自动检测与分类:Benh cao su(橡胶病)、Benh dom den(黑斑病)、Benh moc xam(灰霉病)、Benh phan trang(白粉病)以及Qua binh thuong(正常果实)。实验数据集包含884张标注图像,其中训练
本研究报告基于YOLO26目标检测算法,构建了一个面向10类常见手势的实时识别检测系统。系统采用Ultralytics YOLO26框架,在包含1400张标注图像的数据集上进行训练与验证,其中训练集1200张,验证集200张。实验结果表明,模型在验证集上达到了98.9%的mAP50,推理速度高达1.0ms/张(约1000 FPS),展现了卓越的检测精度与实时性能。通过对精度-召回率曲线、混淆矩阵及
GracyBot是一款基于Python开发的LLM机器人框架,开源地址含成品机器人开箱可用,兼容OneBot协议,支持QQ、微信等多平台接入。其核心特点包括:轻量化设计、简洁插件系统(仅需几行代码即可开发)、内置Gracone兼容层可直接运行NoneBot生态插件,以及跨平台支持。框架提供丰富API,涵盖消息收发、群管理等功能,并配备可视化日志系统,开箱即用,开发者可将现有NoneBot插件无缝迁
本文立足 2023—2026 年贾子理论(Kucius Theory)引发的全球多领域变革震荡,借助范式转换、认知殖民批判与文明比较方法,剖析传统科学哲学及主流 AI 路径的深层危机。研究证实,波普尔证伪主义支撑的西方科学哲学存在固有逻辑缺陷,概率拟合式大模型存在底层范式短板;融合东方智慧与现代科学的贾子理论催生全新认知范式。文章还剖析既得利益群体依靠学术壁垒、信息筛选、理论污名构建认知封锁机制,
本研究基于YOLO26目标检测算法,针对铁轨轨道表面缺陷进行自动化识别与分类。实验采用包含四种常见轨道缺陷类型(Spalling、Wheel Burn、Squat、Corrugation)的数据集,其中训练集1916张图像,验证集和测试集各240张图像。通过训练YOLO模型,对各类缺陷的检测性能进行了系统评估。实验结果显示,模型在背景与缺陷的区分上表现良好,但在不同缺陷类别间的区分能力有待提升。总
(python,深度学习,机器学习,大数据分析,大数据可视化,pytorch,大规模数据集)!电子版资料,全程自己亲手制作:包含数据分析报告、数据集、Python代码、思维导图~基于多机器学习模型的信贷识别预测1(设计源文件+万字报告+讲解)(支持资料、图片参考_相关定制)_可以扫码。
本报告基于YOLO26目标检测算法构建的手语字母识别系统,旨在通过计算机视觉技术实现26个英文字母(A-Z)的实时检测与识别。系统采用YOLO26架构,在包含720张标注图像的数据集上进行训练、验证和测试。实验结果表明,模型在宽松IoU标准下表现优异,mAP50达到1.00,F1-score高达0.99,召回率保持1.00直至高置信度阈值。训练过程中损失函数平稳下降,未见明显过拟合现象。本系统在宽
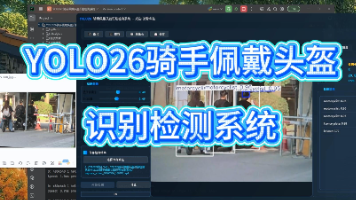
随着摩托车、电动车等两轮交通工具的普及,骑手交通安全问题日益受到关注。其中,头盔的正确佩戴是保障骑手生命安全的关键因素。然而,传统的人工巡检方式效率低下,难以实现全天候、大规模的监管。为此,本文基于YOLO目标检测算法,设计并实现了一种骑手佩戴头盔识别检测系统。该系统能够同时检测骑手、头盔及车牌三类目标,为交通管理部门提供智能化监管手段。系统采用YOLO26作为基础框架,使用1563张图像进行训练
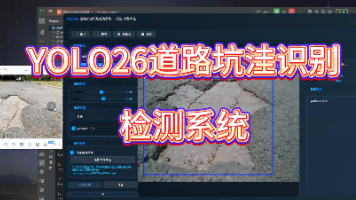
道路坑洼检测是智能交通系统和道路养护管理中的关键任务。本研究基于YOLO26目标检测算法,构建了一个针对道路坑洼的单类别检测系统。实验采用1265张图像进行训练,401张图像进行验证,118张图像进行测试。模型在验证集上的平均精度(mAP50)达到68.6%,精度为76.2%,召回率为61.5%。混淆矩阵分析显示,模型对坑洼的识别准确率为63%。训练过程稳定,损失函数持续下降,无明显过拟合现象。
本项目基于YOLOv8目标检测算法,开发了一套危险武器(刀具)智能识别系统,专门用于实时检测监控场景中的刀具,以提升公共安全防范能力。系统以"Knife"作为唯一检测类别,通过深度学习模型对图像或视频流进行分析,能够快速、准确地识别并定位刀具,适用于安检、公共场所监控、校园安全等场景。数据集包含训练集6675张图像和验证集2514张图像,经过数据增强、模型调优和迁移学习,系统在复杂环境下仍能保持较
本项目基于YOLOv12深度学习算法,开发了一套高效、精准的香蕉成熟度智能识别检测系统。系统能够自动检测并分类香蕉的6种成熟状态,包括新鲜成熟(freshripe)、新鲜未熟(freshunripe)、过熟(overripe)、成熟(ripe)、腐烂(rotten)和未熟(unripe),可广泛应用于农产品质量检测、智能分拣、仓储管理及零售业商品品质控制等领域。系统采用15,792张训练图像、1,
本项目基于YOLOv8深度学习框架,开发了一套先进的船舶分类识别检测系统,能够自动识别并分类五种主要船舶类型:集装箱船(Container Ship)、邮轮(Cruise Ship)、军用舰艇(Military Ship)、滚装船(RORO)和油轮(Tanker)。系统采用包含3,721张高质量标注图像的数据集(训练集3,232张、验证集339张、测试集150张),通过精细的模型调优和迁移学习技术