登录社区云,与社区用户共同成长
邀请您加入社区
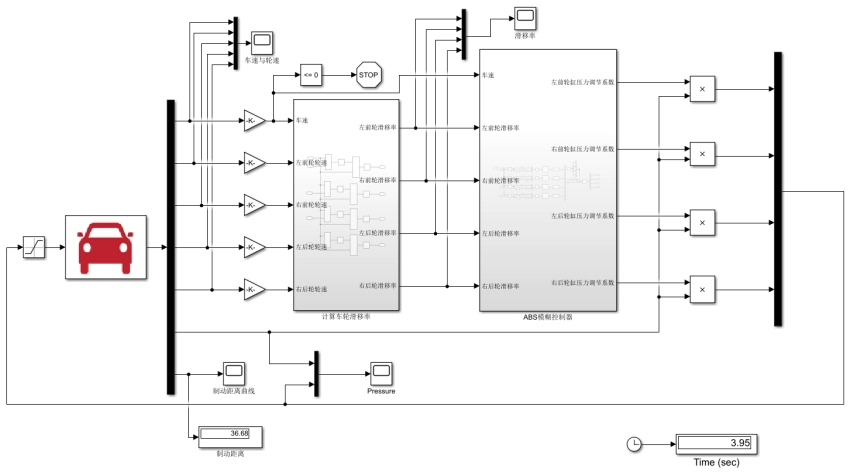
通过这次仿真研究,我对ABS控制有了更深刻的理解。模糊控制在多工况下的表现确实优于传统逻辑门限值控制,尤其是在应对复杂路面条件时,其平滑性和适应性更加突出。不过,模糊控制也有一定的局限性,比如规则库的设计需要有一定的经验和试错过程,而且在实时性方面可能不如一些优化的PID控制算法。当然,这只是初步的研究,后续还可以进一步优化模糊规则,或者引入其他智能算法,比如神经网络,来提升控制效果。总之,这是一