登录社区云,与社区用户共同成长
邀请您加入社区
Gym 是强化学习(Reinforcement Learning, RL)领域的**事实标准仿真环境框架**,核心价值是定义了一套统一的环境交互接口,让算法与环境完全解耦 —— 同一套 DQN/PPO 算法,只需修改环境名称,就能在倒立摆、Atari 游戏、机器人控制等数十种场景中无缝切换。
本文详细介绍了如何在Gazebo中构建自定义贴图模型库,涵盖从静态贴图到动态材质管理的全流程。通过标准化目录结构、模块化材质系统和动态材质切换技术,提升机器人仿真的真实度和开发效率。特别适合需要批量部署Logo、导航标识或交通标志库的工程团队。
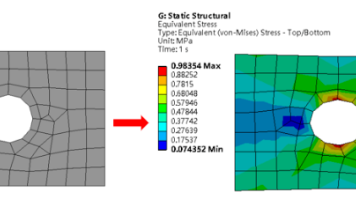
其实就是验证计算结果对于网格密度变化的敏感程度,当网格数量增加后,如果计算结果的变化在允许范围内,我们就可以认为此时网格的数量变化对结果的影响可以忽略不计。以上便是基于Ansys Workbench的网格无关性验证过程,需要注意的是在进行网格无关性验证时,应该避开应力奇异位置,因为在应力奇异处,随着网格的不断加密,应力值也会无限增大,从而无法得到一个收敛结果。计算模型见图1所示。图4是模型的网格做
多年来,仿真技术一直是Hero产品研发的核心环节;传统的有限元分析(FEA)使Hero的开发团队能够高效评估零部件设计并提供深入的设计洞察。然而,为了突破开发瓶颈并加速决策流程,Hero决定超越传统FEA方法,引入人工智能(AI)和机器学习技术。为了帮助其CAE工程师在日常工作流中顺利应用AI和机器学习,Hero需要高效、强大且用户友好的工具支持。Hero的首个AI驱动项目聚焦于摩托车把手的设计优
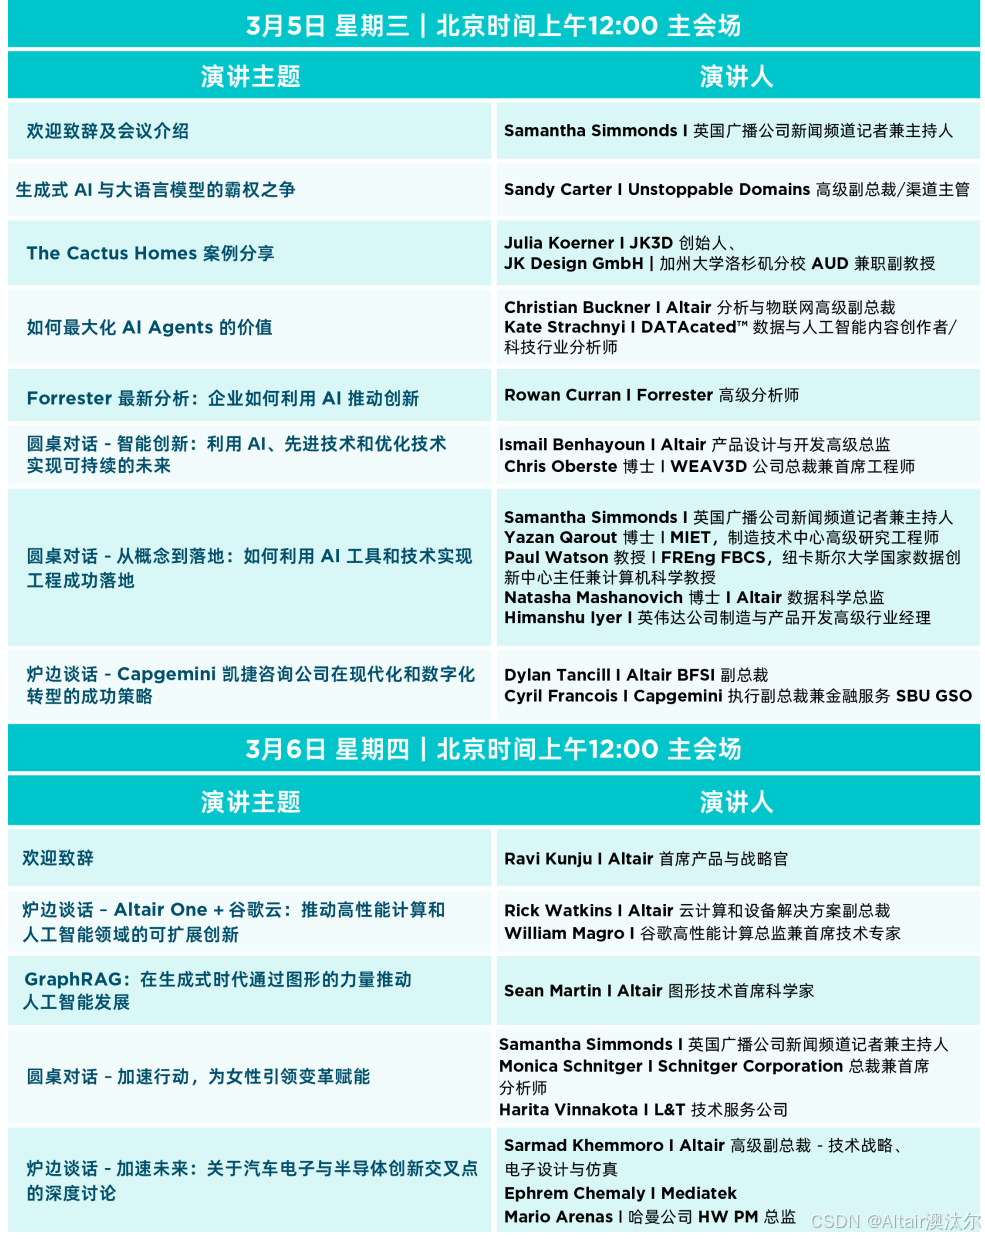
作为年度活动,Future.Industry 始终致力于打造全球科技创新者的思想盛宴。通过与全球行业先锋和知名企业高管共同探索仿真、人工智能、数据分析和高性能计算等前沿领域的技术突破与商业实践,我们持续推动行业迈向智能化未来。