【计算机视觉】【光流法】【LK光流法】【金字塔LK光流法】光流法基本知识和数学推理
原创不易,转载请注明出处
【注】:本博客包含很多作者本人的直观理解和解释,不甚严谨,仅供参考。
基本概念
- 光流:在图像视觉任务中,所谓“光流”就是光的流向,一个像素点在 t t t帧所在位置是 ( x 1 , y 1 ) (x_1,y_1) (x1,y1),在 t + 1 t+1 t+1时刻移动到 ( x 2 , y 2 ) (x_2,y_2) (x2,y2),那么就可以说 t t t时刻 ( x 1 , y 1 ) (x_1,y_1) (x1,y1)位置的光流为方向指向 ( x 2 , y 2 ) (x_2,y_2) (x2,y2),大小为两点之间模长的一个矢量,其实不难看出,也就是 t t t时刻 ( x 1 , y 1 ) (x_1,y_1) (x1,y1)像素的速度(既有方向也有大小)。当然了,像素实际上是不会移动的,所以光流实质上反应的是像素灰度的变化趋势。
- 光流场:所谓"场"反应到纸面上就是对空间中没一点的运动/趋势的描述,所以光流场就是对整个空间光流变化的一个描述(或者说就是一个式子、函数)
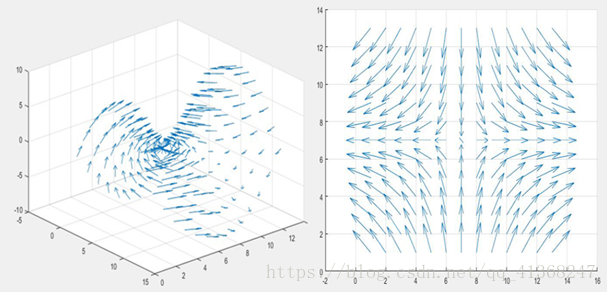
图1. 光流场
光流法基本原理
假设条件
- 亮度恒定不变:即同一目标在不同帧间运动时,其亮度不会发生改变。这是基本光流法的假定(所有光流法变种都必须满足),用于得到光流法基本方程
- 时间连续或运动是“小运动”:即时间的变化不会引起目标位置的剧烈变化,相邻帧之间位移要比较小。同样也是光流法不可或缺的假定。
基本约束方程
假设在空间中,
(
x
,
y
)
(x,y)
(x,y)位置的像素在
t
t
t时刻的光强是
I
(
x
,
y
,
t
)
I(x,y,t)
I(x,y,t),过了
d
t
dt
dt时间,这个光强向
x
,
y
x,y
x,y方向分别移动了
d
x
,
d
y
dx,dy
dx,dy,那么移动后的光强表示是
I
(
x
+
d
x
,
y
+
d
y
,
t
+
d
t
)
I(x+dx,y+dy,t+dt)
I(x+dx,y+dy,t+dt)。根据亮度恒定不变假设,有
I
(
x
,
y
,
t
)
=
I
(
x
+
d
x
,
y
+
d
y
,
t
+
d
t
)
I(x,y,t)=I(x+dx,y+dy,t+dt)
I(x,y,t)=I(x+dx,y+dy,t+dt)
将右侧泰勒展开有
I
(
x
,
y
,
t
)
=
I
(
x
,
y
,
t
)
+
∂
I
∂
x
d
x
+
∂
I
∂
y
d
y
+
∂
I
∂
t
d
t
+
ϵ
I(x,y,t)=I(x,y,t)+\frac{\partial I}{\partial x}dx+\frac{\partial I}{\partial y}dy+\frac{\partial I}{\partial t}dt+\epsilon
I(x,y,t)=I(x,y,t)+∂x∂Idx+∂y∂Idy+∂t∂Idt+ϵ
(这个展开就是一阶泰勒展开的公式)
将
ϵ
\epsilon
ϵ忽略,两边消掉
I
(
x
,
y
,
t
)
I(x,y,t)
I(x,y,t),并同除以
d
t
dt
dt,就有
∂
I
∂
x
d
x
d
t
+
∂
I
∂
y
d
y
d
t
+
∂
I
∂
t
d
t
d
t
=
0
\frac{\partial I}{\partial x}\frac{dx}{dt}+\frac{\partial I}{\partial y}\frac{dy}{dt}+\frac{\partial I}{\partial t}\frac{dt}{dt}=0
∂x∂Idtdx+∂y∂Idtdy+∂t∂Idtdt=0
这里显然
d
x
d
t
,
d
y
d
t
\frac{dx}{dt},\frac{dy}{dt}
dtdx,dtdy是
x
x
x方向和
y
y
y方向上的速度。分别设为
u
,
v
u,v
u,v,并设
I
x
=
d
I
d
x
,
I
y
=
d
I
d
y
,
I
t
=
d
I
d
t
I_x=\frac{dI}{dx},I_y=\frac{dI}{dy},I_t=\frac{dI}{dt}
Ix=dxdI,Iy=dydI,It=dtdI,于是有
I
x
u
+
I
y
v
+
I
t
=
0
,(
1
)
I_xu+I_yv+I_t=0, (1)
Ixu+Iyv+It=0,(1)
显然
I
x
,
I
y
,
I
t
I_x,I_y,I_t
Ix,Iy,It分别是亮度函数在
x
,
y
,
t
x,y,t
x,y,t方向上的梯度,也就是变化的剧烈程度。
实际上
I
x
,
I
y
,
I
t
I_x,I_y,I_t
Ix,Iy,It是已知的,可以用差分法求出,比如
I
x
=
I
(
x
+
d
x
,
y
,
t
)
−
I
(
x
,
y
,
t
)
=
I
(
x
+
1
,
y
,
t
)
−
I
(
x
,
y
,
t
)
I_x=I(x+dx,y,t)-I(x,y,t)=I(x+1,y,t)-I(x,y,t)
Ix=I(x+dx,y,t)−I(x,y,t)=I(x+1,y,t)−I(x,y,t)
其中
I
(
x
+
1
,
y
,
t
)
I(x+1,y,t)
I(x+1,y,t)实际上就是第
t
t
t帧图像在
(
x
+
1
,
y
)
(x+1,y)
(x+1,y)像素处的灰度值。
那么所谓光流场,也就是公式(1)的解,因为对于每帧图像的每个位置 ( x , y ) (x,y) (x,y), I x , I y , I t I_x,I_y,I_t Ix,Iy,It是已知值,只要解出公式(1)得到 u , v u,v u,v的值,就得到了这点像素的“速度矢量”,也就是光流。但是显然问题是只有一个等式却有两个未知变量,在现有条件下不可解,或者说有无数多解。那么各个光流法的本质就是在此基础上再加约束,使得(1)式可解,得到确定的 u , v u,v u,v值。
Lucas-Kanade(LK)光流法
对于公式(1)无穷多解的问题,LK法的核心思想是提出一个假设,即图像上的一个小窗口内,所有像素位置的光流都一样,即小窗口内的每个像素都有相同的
u
,
v
u,v
u,v。在此假设下会得到N个方程,2个未知数的超定方程组,没有精确解但是可以用最小二乘法求最优解。
假设窗口大小为
3
×
3
3\times3
3×3,就有
{
I
x
1
u
+
I
y
1
v
=
−
I
t
1
I
x
2
u
+
I
y
2
v
=
−
I
t
2
.
.
.
I
x
9
u
+
I
y
9
v
=
−
I
t
9
\left\{ \begin{matrix} I_{x_1}u+I_{y_1}v=-I_{t_1} \\ I_{x_2}u+I_{y_2}v=-I_{t_2} \\ ...\\ I_{x_9}u+I_{y_9}v=-I_{t_9} \\ \end{matrix} \right.
⎩
⎨
⎧Ix1u+Iy1v=−It1Ix2u+Iy2v=−It2...Ix9u+Iy9v=−It9
矩阵形式
A
[
u
v
]
=
b
A\begin{bmatrix} u\\ v \end{bmatrix}=b
A[uv]=b
其中
A
=
[
I
x
1
I
y
1
I
x
2
I
y
2
.
.
.
.
.
.
I
x
n
I
y
n
]
,
b
=
[
−
I
t
1
−
I
t
2
.
.
.
−
I
t
n
]
A=\begin{bmatrix} I_{x_1} & I_{y_1}\\ I_{x_2} & I_{y_2}\\ ... & ...\\ I_{x_n} & I_{y_n}\\ \end{bmatrix} ,b=\begin{bmatrix} -I_{t1} \\ -I_{t2} \\ ... \\ -I_{t_n} \end{bmatrix}
A=
Ix1Ix2...IxnIy1Iy2...Iyn
,b=
−It1−It2...−Itn
那么需要的解就变成了找到
x
x
x使得
∣
∣
A
x
−
b
∣
∣
2
||Ax-b||^2
∣∣Ax−b∣∣2最小。根据最小二乘法公式,解法公式为:
(
A
T
A
)
[
u
v
]
=
A
T
b
(A^TA)\begin{bmatrix}u\\v\end{bmatrix}=A^Tb
(ATA)[uv]=ATb
最终解为:
[
u
v
]
=
(
A
T
A
)
−
1
A
T
b
\begin{bmatrix}u\\v\end{bmatrix}=(A^TA)^{-1}A^Tb
[uv]=(ATA)−1ATb
经计算有
A
T
A
=
[
∑
I
x
2
∑
I
x
I
y
∑
I
x
I
y
∑
I
y
2
]
,
A
T
b
=
[
−
∑
I
x
I
t
−
∑
I
y
I
t
]
A^TA=\begin{bmatrix} \sum{I_x^2} & \sum{I_xI_y} \\ \sum{I_xI_y} & \sum{I_y^2} \end{bmatrix}, A^Tb=\begin{bmatrix} -\sum{I_xI_t} \\ -\sum{I_yI_t} \end{bmatrix}
ATA=[∑Ix2∑IxIy∑IxIy∑Iy2],ATb=[−∑IxIt−∑IyIt]
所以最终有
[
u
v
]
=
[
∑
I
x
2
∑
I
x
I
y
∑
I
x
I
y
∑
I
y
2
]
−
1
[
−
∑
I
x
I
t
−
∑
I
y
I
t
]
\begin{bmatrix} u \\ v \end{bmatrix}= \begin{bmatrix} \sum{I_x^2} & \sum{I_xI_y} \\ \sum{I_xI_y} & \sum{I_y^2} \end{bmatrix}^{-1} \begin{bmatrix} -\sum{I_xI_t} \\ -\sum{I_yI_t} \end{bmatrix}
[uv]=[∑Ix2∑IxIy∑IxIy∑Iy2]−1[−∑IxIt−∑IyIt]
矩阵的逆的计算方法可以搜相关教程。
因为这个方法里需要计算矩阵的逆,所以隐含条件是矩阵必须可逆,即
A
T
A
A^TA
ATA必须可逆,如果这个矩阵接近0,那么往往是不可逆的。当小窗口所在区域图像内容比如是白墙、蓝天,往往就不可计算。所以LK方法只对纹理丰富的点有效。
金字塔LK(Pyramid Lucas-Kanade)
LK方法里使用了一阶泰勒展开,这样就有一个前提是,这种方法只适用于位移、时间变动都很小的情况。如果图像内出现移动速度很快的目标,一帧图像可能就跨越几十个像素,那么用LK方法就不合适,对于这种大位移情况,可以用金字塔LK方法。
方法的核心思想:通过上采样不断把图像缩小,那么目标的位移也就不断减小,在足够小的图像尺度上使用LK方法,计算出
u
,
v
u,v
u,v,将此作为初始值再计算下一层的
u
,
v
u,v
u,v,以此类推最终算出原图的
u
,
v
u,v
u,v。
例如对于原始图像
I
0
I_0
I0,做4次缩放,每次缩放尺度变为原本的
1
2
\frac{1}{2}
21,得到
I
1
,
I
2
,
I
3
I_1, I_2, I_3
I1,I2,I3,在
I
3
I_3
I3上使用LK方法,计算出
I
3
I_3
I3的光流
u
3
,
v
3
u_3, v_3
u3,v3,然后计算
I
2
I_2
I2上的初始值:
u
u
p
3
=
2
u
3
,
v
u
p
3
=
2
v
3
u_{up_3}=2u_3,v_{up_3}=2v_3
uup3=2u3,vup3=2v3
假定
I
2
I_2
I2上的光流
u
2
,
v
2
u_2,v_2
u2,v2是在
I
3
I_3
I3光流基础上做了微小调整,那么就有
(
u
2
,
v
2
)
=
(
u
u
p
3
,
v
u
p
3
)
+
(
Δ
u
,
Δ
v
)
,(
2
)
(u_2,v_2)=(u_{up_3},v_{up_3})+(\Delta u, \Delta v),(2)
(u2,v2)=(uup3,vup3)+(Δu,Δv),(2)
再在
I
2
I_2
I2上使用LK方法:
I
x
2
u
2
+
I
y
2
v
2
=
−
I
t
2
I
x
2
(
u
u
p
3
+
Δ
u
)
+
I
y
2
(
v
u
p
3
+
Δ
v
)
=
−
I
t
2
I_{x_2}u_2+I_{y_2}v_2=-I_{t_2} \\ I_{x_2}(u_{up_3}+\Delta u)+I_{y_2}(v_{up_3}+\Delta v)=-I_{t_2}
Ix2u2+Iy2v2=−It2Ix2(uup3+Δu)+Iy2(vup3+Δv)=−It2
整理有
I
x
2
Δ
u
+
I
y
2
Δ
v
=
−
(
I
t
2
+
I
x
2
u
u
p
3
+
I
y
3
v
u
p
3
)
I_{x_2}\Delta u + I_{y_2} \Delta v=-(I_{t_2}+I_{x_2}u_{up_3}+I_{y_3}v_{up_3})
Ix2Δu+Iy2Δv=−(It2+Ix2uup3+Iy3vup3)
设
δ
I
=
(
I
t
2
+
I
x
2
u
u
p
3
+
I
y
3
v
u
p
3
)
\delta I=(I_{t_2}+I_{x_2}u_{up_3}+I_{y_3}v_{up_3})
δI=(It2+Ix2uup3+Iy3vup3),就有
I
x
2
Δ
u
+
I
y
2
Δ
v
=
−
δ
I
I_{x_2}\Delta u + I_{y_2} \Delta v=-\delta I
Ix2Δu+Iy2Δv=−δI
那么后面就和普通LK推理方法一样,得到
[
Δ
u
Δ
v
]
=
[
∑
I
x
2
2
∑
I
x
2
I
y
2
∑
I
x
2
I
y
2
∑
I
y
2
2
]
−
1
[
−
∑
I
x
2
δ
I
−
∑
I
y
2
δ
I
]
\begin{bmatrix} \Delta u \\ \Delta v \end{bmatrix}= \begin{bmatrix} \sum{I_{x_2}^2} & \sum{I_{x_2}I_{y_2}} \\ \sum{I_{x_2}I_{y_2}} & \sum{I_{y_2}^2} \end{bmatrix}^{-1} \begin{bmatrix} -\sum{I_{x_2}\delta I} \\ -\sum{I_{y_2}\delta I} \end{bmatrix}
[ΔuΔv]=[∑Ix22∑Ix2Iy2∑Ix2Iy2∑Iy22]−1[−∑Ix2δI−∑Iy2δI]
得到
Δ
u
,
Δ
v
\Delta u,\Delta v
Δu,Δv后就可以用公式(2)计算
u
2
,
v
2
u_2, v_2
u2,v2了,然后就可以继续计算
u
u
p
2
,
v
u
p
2
u_{up_2},v_{up_2}
uup2,vup2,然后继续向下传播,最终在
I
0
I_0
I0上得到光流。
参考资料
脑启社区是一个专注类脑智能领域的开发者社区。欢迎加入社区,共建类脑智能生态。社区为开发者提供了丰富的开源类脑工具软件、类脑算法模型及数据集、类脑知识库、类脑技术培训课程以及类脑应用案例等资源。
更多推荐
 3
 0
- 0


 已为社区贡献1条内容

所有评论(0)